
CAN / CAN FD 位时序计算、MCU 代码与 TDC
用 CAN/FD 波特率配置工具从控制器时钟、目标波特率和采样点计算 BRP、TSEG1、TSEG2、SJW 和时间量子 Tq。输入目标控制器的 CAN 内核时钟,并从设备手册获取各相位支持的参数范围。
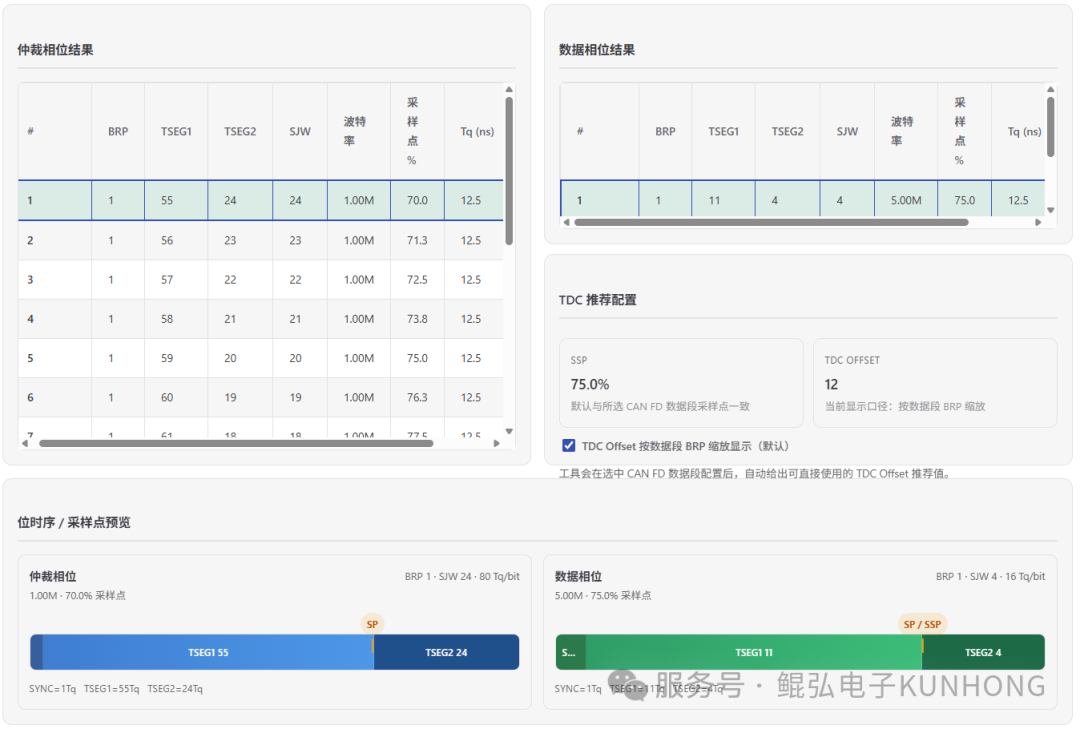
位速率取决于控制器时钟、分频值 BRP 和组成一位的 Tq 数量。工具搜索位时序组合,按目标位速率及采样点容差筛选。CAN FD 可分别查看仲裁和数据相位。
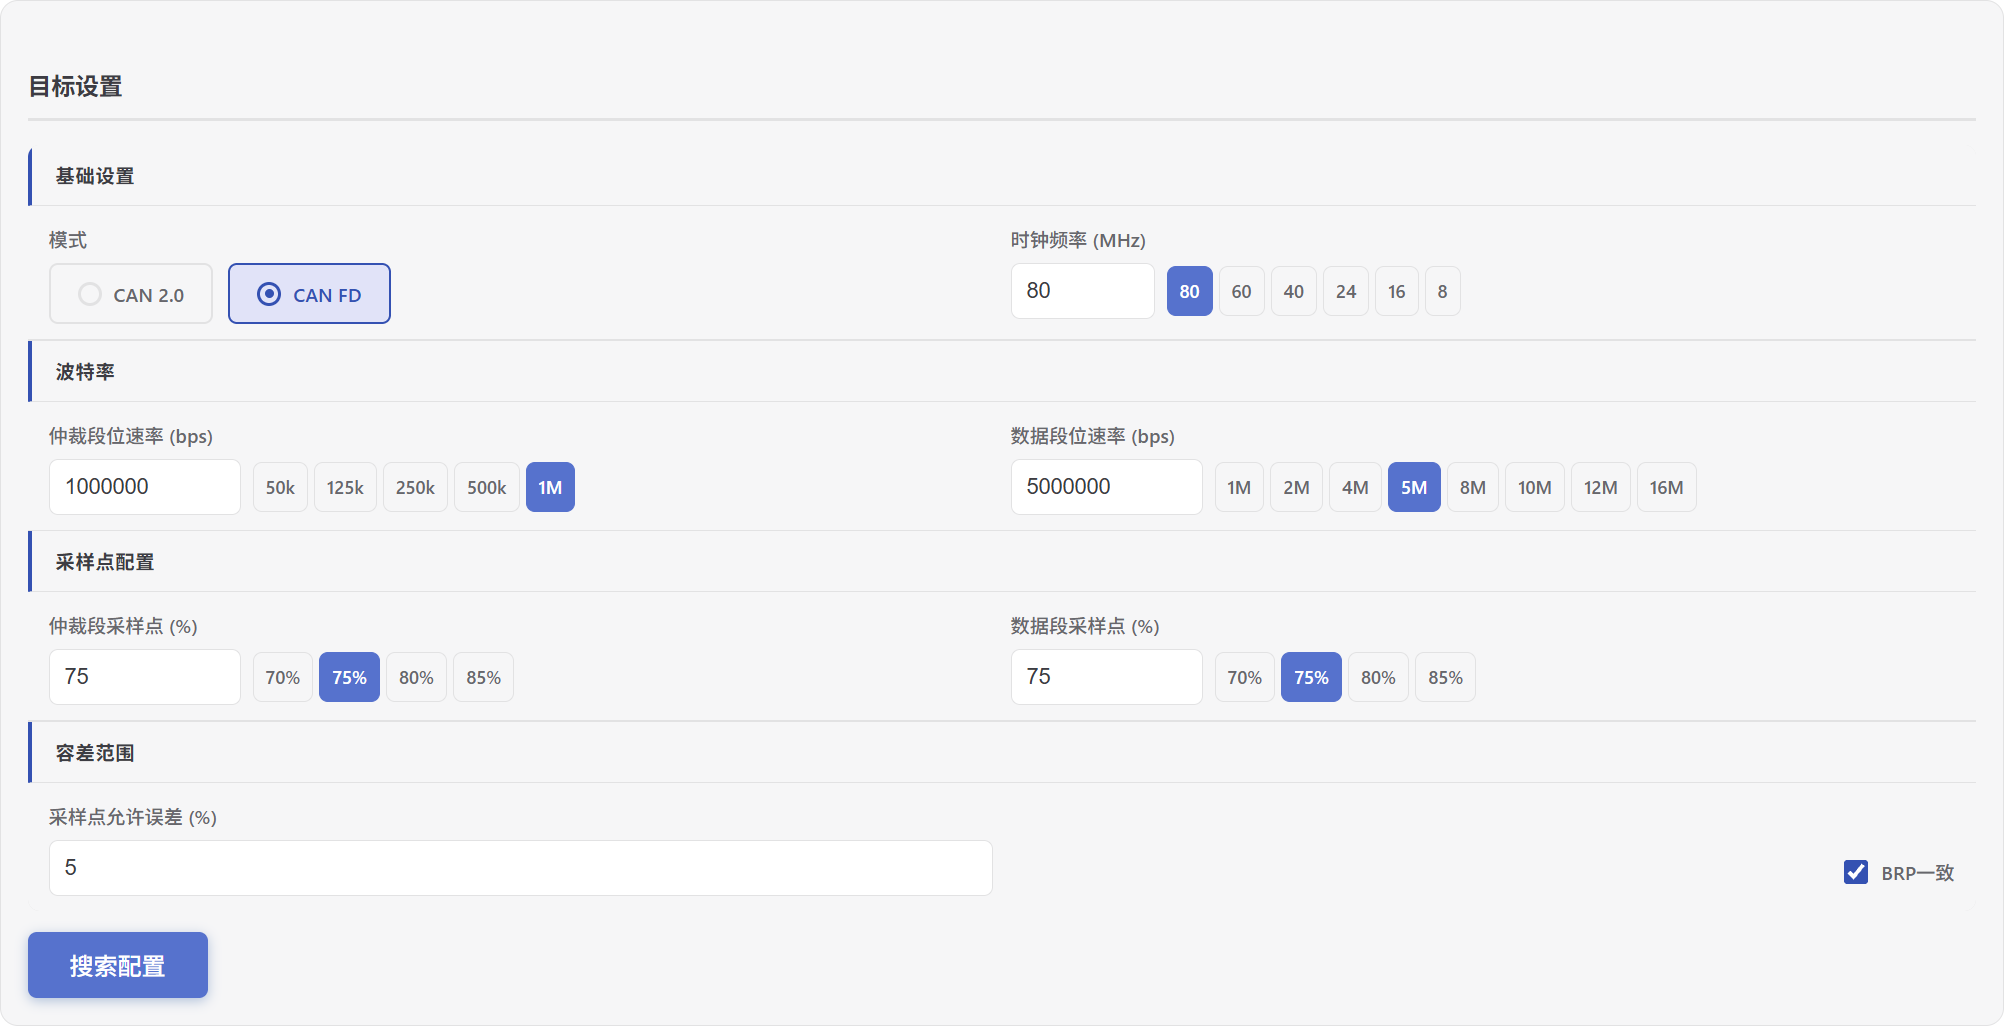
选择位时序
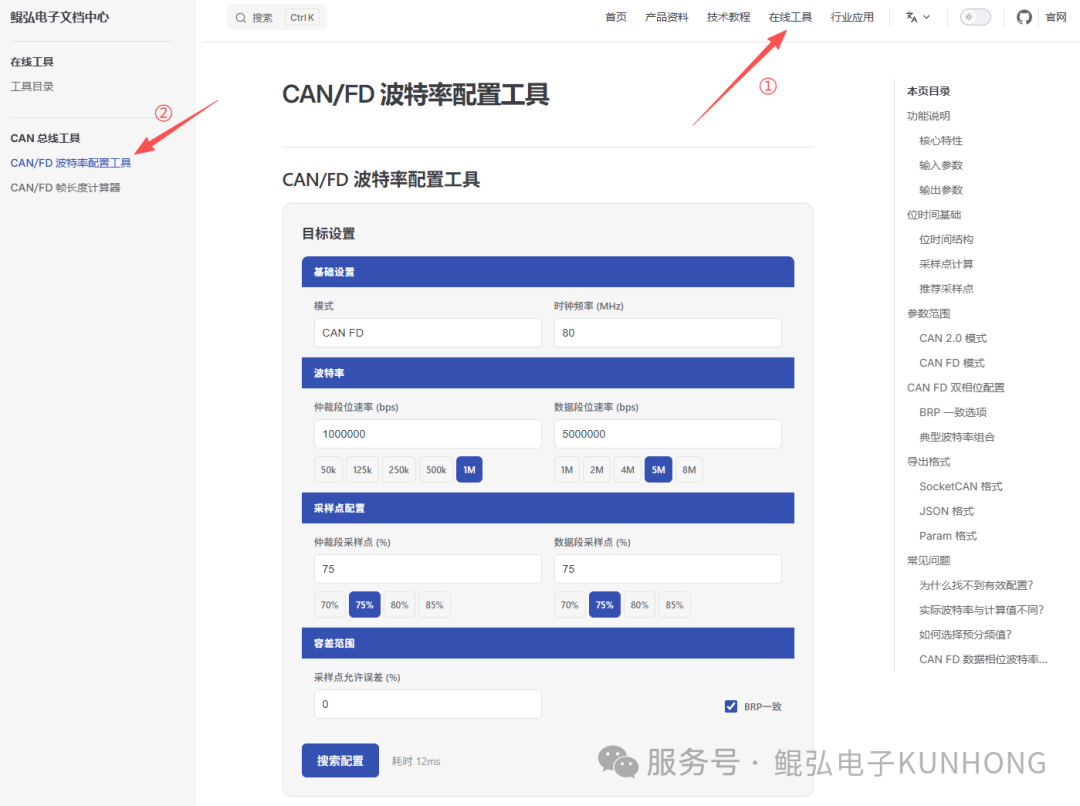
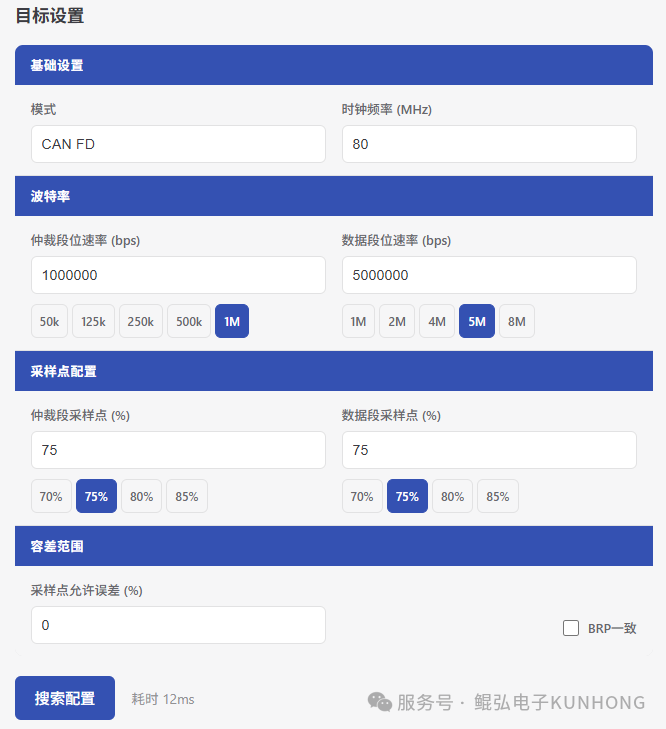
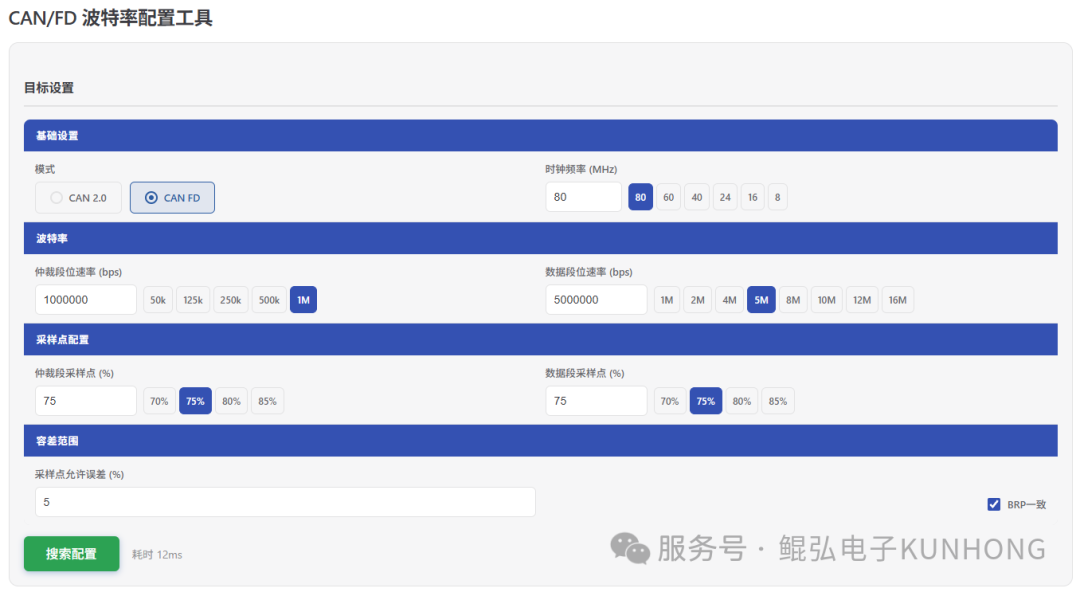
- 选择 CAN 2.0 或 CAN FD,填写控制器时钟、仲裁段目标波特率和采样点。CAN FD 另设数据段波特率和采样点。
- 调整采样点允许误差,计算并查看结果。工具只保留波特率精确匹配的组合,允许误差用于筛选采样点。需要同一预分频时,在 CAN FD 模式使用「BRP 一致」限制并联动两个相位。
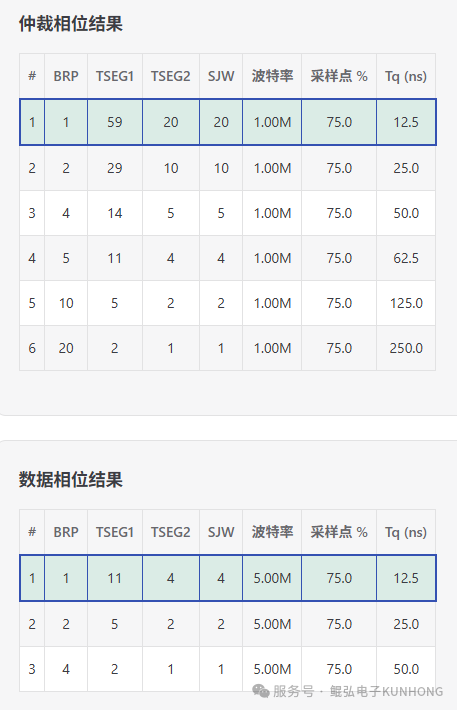
- 选择两相位的结果,利用比例图比较同步段、TSEG1 和 TSEG2。核对两相位的 BRP 范围和步进、TSEG 与 SJW 限制,再用于实际控制器。切换导出目标后,计算结果仍使用同一组搜索约束。
例如,80 MHz 时钟下以 500 kbit/s、87.5% 为仲裁段目标,以 2 Mbit/s、75% 为数据段目标,将采样点允许误差设为 0%。两段均可选 BRP = 2。仲裁段的 TSEG1/TSEG2/SJW 为 69/10/10,数据段为 14/5/5。计算示例和参数换算见工具页。
核对采样点与分频
- 按总线协议和设备手册选目标采样点。自定义网络还要考虑传播延迟、位速率以及收发器和控制器的限制。
- 在硬件允许时,较小的 BRP 对应较细的 Tq。「BRP 一致」匹配的是同一控制器的两个 CAN FD 相位。不同节点可以用不同的时钟和 BRP,分别核对实际位速率和采样点。
- 寄存器可能采用实际值减一的编码。导出后,核对代码或驱动接受的是实际参数还是寄存器编码。
选择导出格式
| 格式 | 用途 |
|---|---|
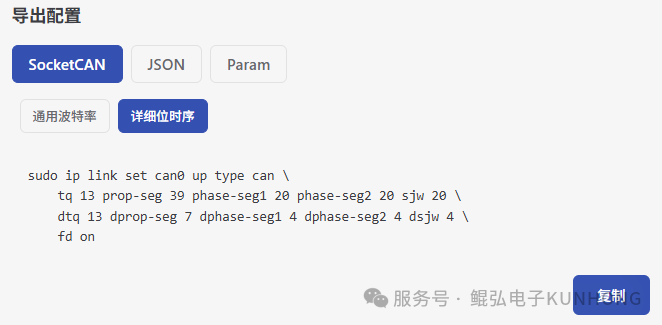
| SocketCAN | 「通用波特率」由 Linux 驱动计算具体位时序,「详细位时序」传入所选时间段参数。按实际接口名替换示例中的 can0。 |
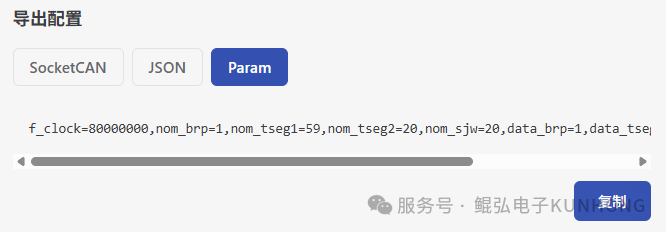
| PCAN-Param | 生成 PCAN-Basic CAN FD 初始化参数串,按目标设备核对参数范围。 |
| JSON | 输出可供程序读取的参数和单位。 |
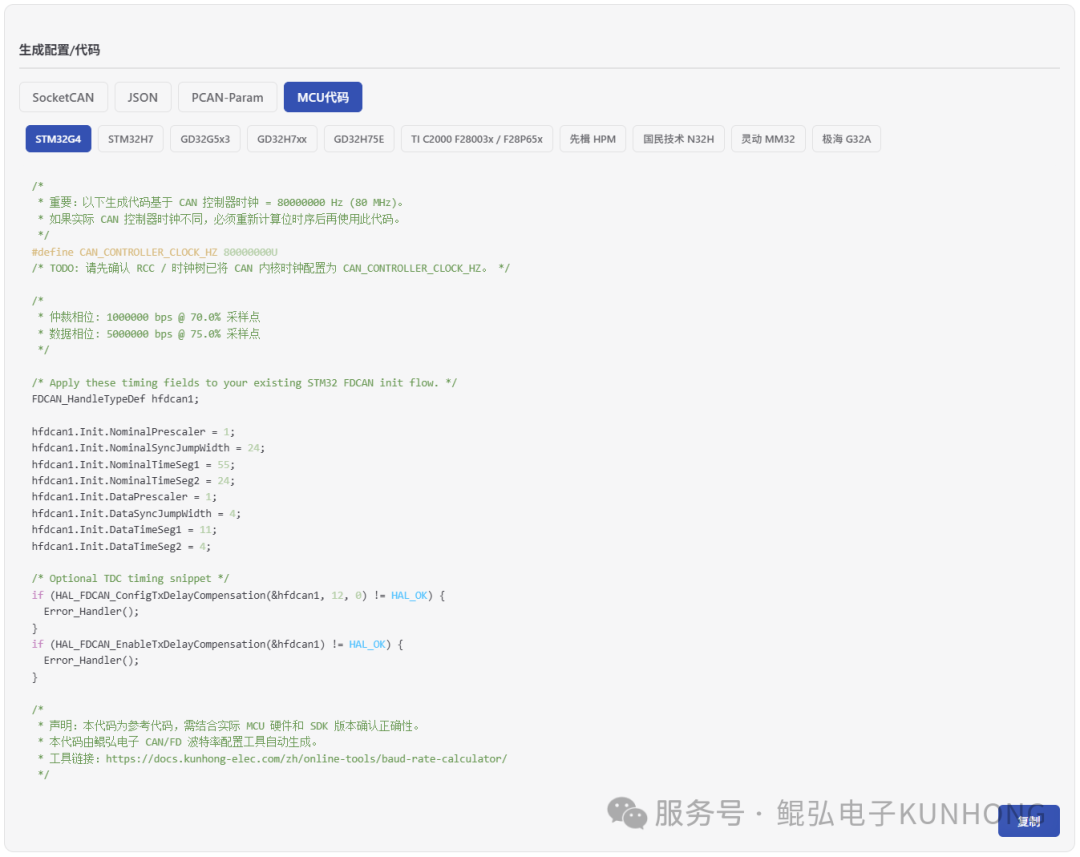
| MCU 代码 | 获取目标平台的初始化片段或位时序参数清单。 |
MCU 代码与参数输出
- 初始化片段覆盖 STM32G4、STM32H7、GD32G5x3、GD32H7xx(GD32H757/H759)、GD32H75E、TI C2000 F28003x/F28P65x 和先楫 HPM。将片段并入项目自己的时钟、引脚和 CAN 初始化流程,核对 SDK 字段名及寄存器编码。
- 参数清单覆盖国民技术 N32H、灵动 MM32 和极海 G32A。将清单里的位时序和补偿参数按当前芯片手册映射到对应 SDK 或寄存器。
使用 TDC 参考值
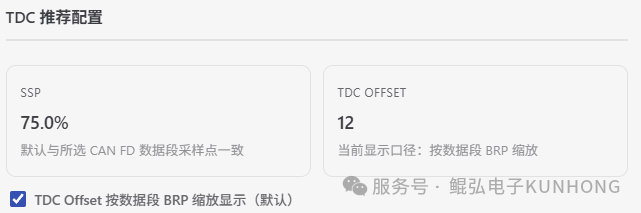
CAN FD 数据相位的发送延迟补偿(TDC)用于补偿发送端 TX 到 RX 的环路延迟,并据此设置用于发送位监测的次级采样点(SSP)。计算器用普通数据相位采样点显示参考百分比,并将 TSEG1 + 1 换算为数据相位 Tq,或乘以数据相位 BRP 换算为 CAN 控制器时钟周期。
上述示例的偏移是 15 个数据相位 Tq,等于 30 个控制器时钟周期。工具根据位时序计算参考偏移。启用 TDC 时,实际 SSP 还取决于目标控制器如何使用环路延迟测量值。应用前查清控制器的单位、编码、有效范围和 TDC 模式。Bosch M_CAN 手册
原刊 CAN/FD 波特率参数计算(hoyo,2026-03-03)和 MCU CAN FD 波特率配置代码生成(鲲弘电子研发部,2026-04-03)。