
用 SocketCAN 定位 CAN 通信故障
从接口状态、计数变化和错误报文三处入手,判断应先检查节点配置、接收路径还是物理线路。以下以 Linux SocketCAN 为例。用 ip link show 找到实际接口名,并替换示例中的 can0。
查看接口状态和位时序
ip -details -statistics link show can0- 查看接口标志中的
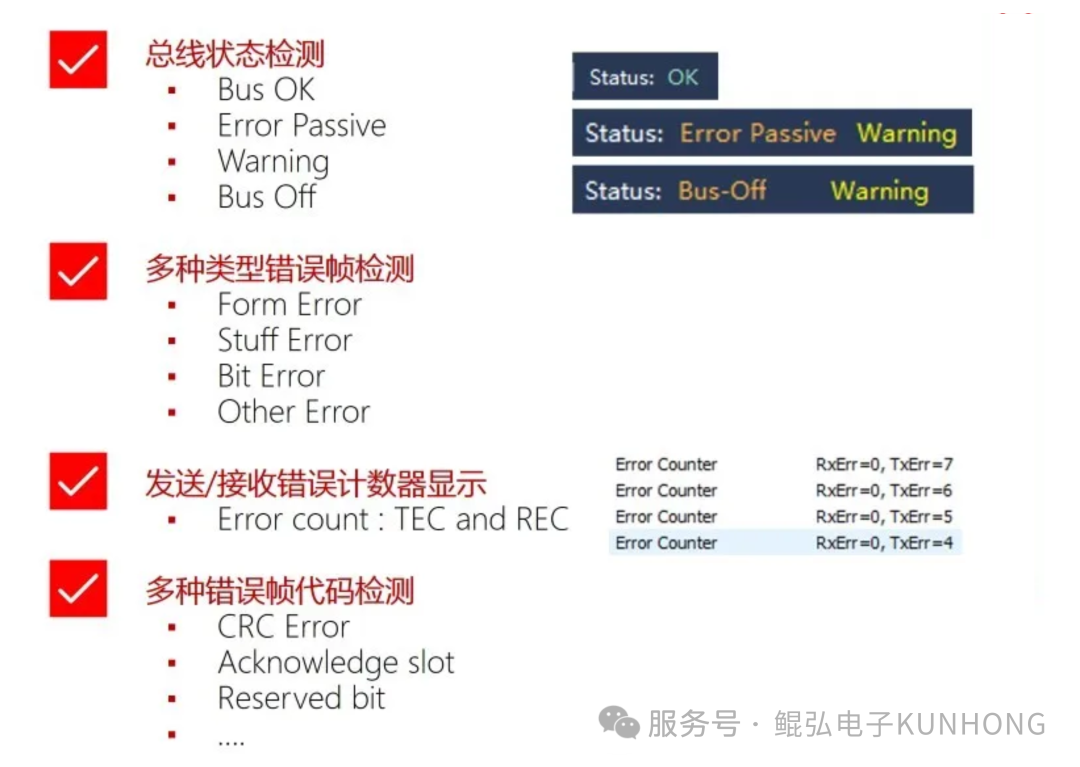
UP,再读can state。接口已启用时也可能处于ERROR-PASSIVE或BUS-OFF。 - 核对
bitrate、sample-point和 FD 模式。启用 CAN FD 时,再核对dbitrate与dsample-point。按同一总线上对端的配置对照。 - 若驱动提供
berr-counter,比较tx(TEC)和rx(REC)在故障发生前后的变化。同时查看接口的 RX/TXerrors、dropped和总线状态迁移统计。旧系统可用ifconfig -a查看通用收发统计。
REC 和 TEC 可在成功收发后下降。接口统计反映驱动和网络设备记录的事件,字段含义随统计项而异。持续增加的丢弃数还需结合接收缓冲区和应用读取速度判断。
| 字段 | 如何解读 |
|---|---|
接口标志 UP / DOWN | 表示接口已启用或未启用。结合控制器状态判断接口是否能参与通信。 |
ERROR-ACTIVE / ERROR-PASSIVE / BUS-OFF | 依次表示错误主动、错误被动、总线关闭。错误主动状态也可能发生偶发错误。 |
bitrate / dbitrate | 分别是仲裁和数据相位的位速率。相位各自还有采样点和时序参数。 |
berr-counter tx … rx … | 控制器发送和接收错误计数。当前值会回落,可与错误报文和累计统计一起看。 |
以下字段便于对照 FD 配置和控制器状态。示例中的两个相位采用 1 Mbit/s 和 2 Mbit/s,采样点均为 75%。
can <FD> state ERROR-ACTIVE (berr-counter tx 0 rx 0) restart-ms 0
      bitrate 1000000 sample-point 0.750
      dbitrate 2000000 dsample-point 0.750
核对收发统计
只看通道是否启用,容易漏掉发生在应用读取之前的丢弃。可连续两次运行 ip -statistics link show can0 对比 RX/TX 计数变化。旧系统可用下列命令查看 RX packets、TX packets、errors 和 dropped。
ifconfig -aerrors 和 dropped 是接口累计统计。发生变化时,先确认方向和时间,再结合报文及驱动的统计定义分析。
用 kcan_monitor 连续查看状态
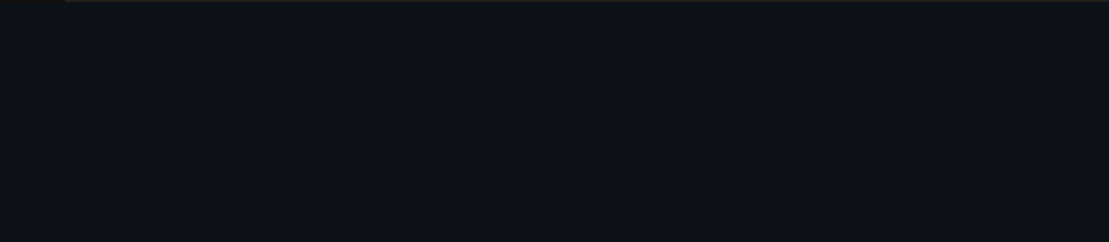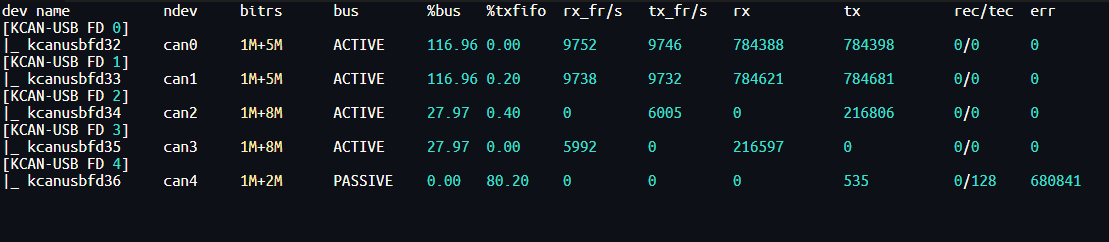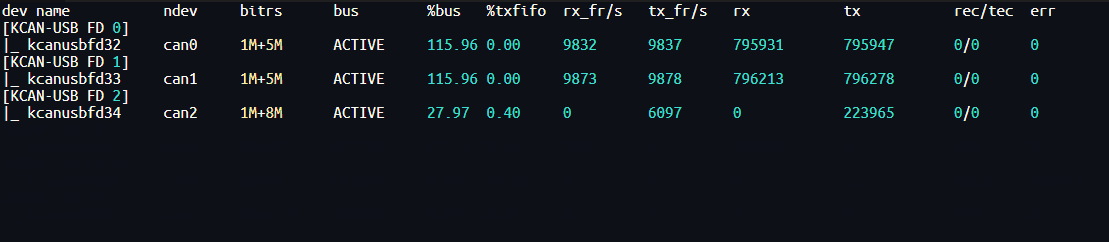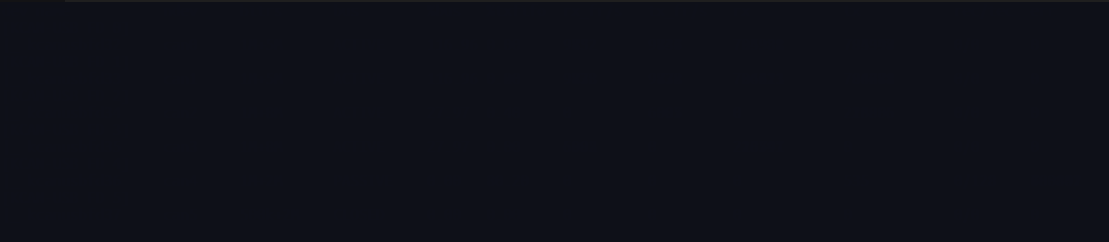
在支持鲲弘 Linux SDK 的设备上,用 kcan_monitor 查看通道的实时状态、仲裁和数据位速率、帧率以及错误计数。用 ndev 对照实际 SocketCAN 接口。遇到偶发掉线,可观察 bus 状态、rec/tec 和累计错误数 err 的变化。kcan_monitor 使用指南
记录故障发生时的报文
安装 can-utils 后,运行以下命令,同时记录正常帧和驱动上报的错误报文。
candump -t a -e 'can0,0:0,#1FFFFFFF'先开始记录,再复现故障。确认适配器和驱动能够上报所需的错误报文。如需启用 berr-reporting,按驱动支持情况在重新配置接口时设置。
在 Wireshark 中检查错误类别
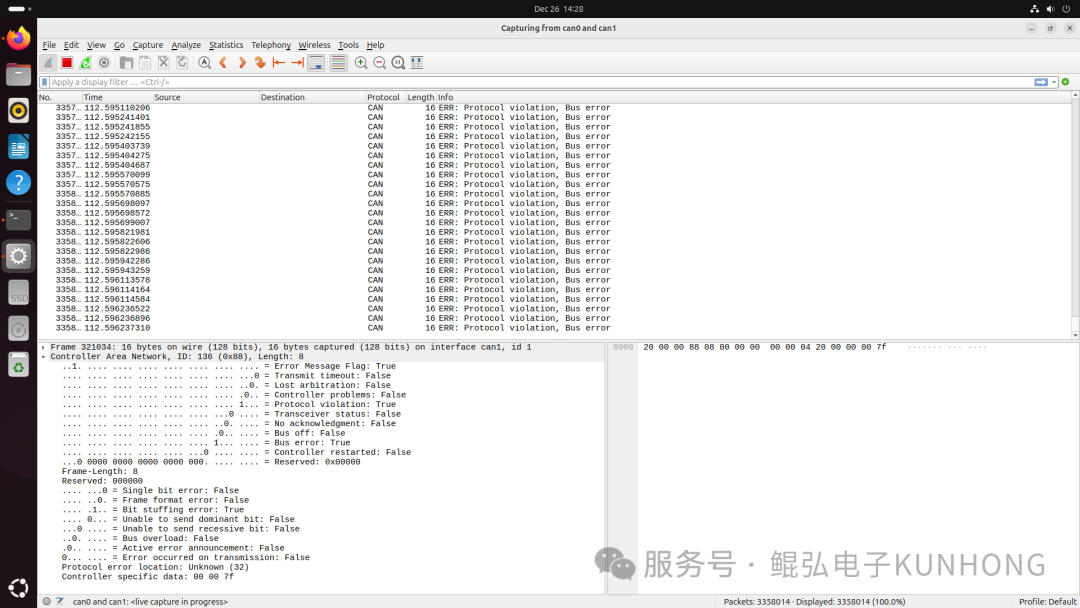
选择对应的 SocketCAN 接口开始捕获,查看故障前后的报文时间顺序。在包详情中展开 CAN 错误记录,核对驱动上报的协议错误类别、发生位置或控制器状态。若同时观察多个接口,注意报文来自哪个通道。能看到哪些错误细节取决于控制器和驱动的上报能力。
| 观察结果 | 优先检查 |
|---|---|
| 发送时反复出现 ACK 错误 | 有无在线应答节点、对端是否只听、帧格式和位时序是否一致。 |
| 开启 BRS 后才大量出错 | 数据段波特率、采样点、收发器能力、终端与支线。 |
| 接口进入 Bus-Off | 记录状态和错误,再检查发端配置、对端应答与物理链路。确认故障解除后按 SocketCAN 接口配置说明恢复。 |
查看错误检测与状态机了解各类错误,再按线路故障排查检查终端、拓扑和接地。SocketCAN 的状态、统计和错误机制参阅 Linux 内核文档。
原刊 CAN 通讯常见故障与排查方法(hoyo,2025-12-26)。