
智元灵犀 X1 通信架构与 CAN FD 带宽估算
整机架构
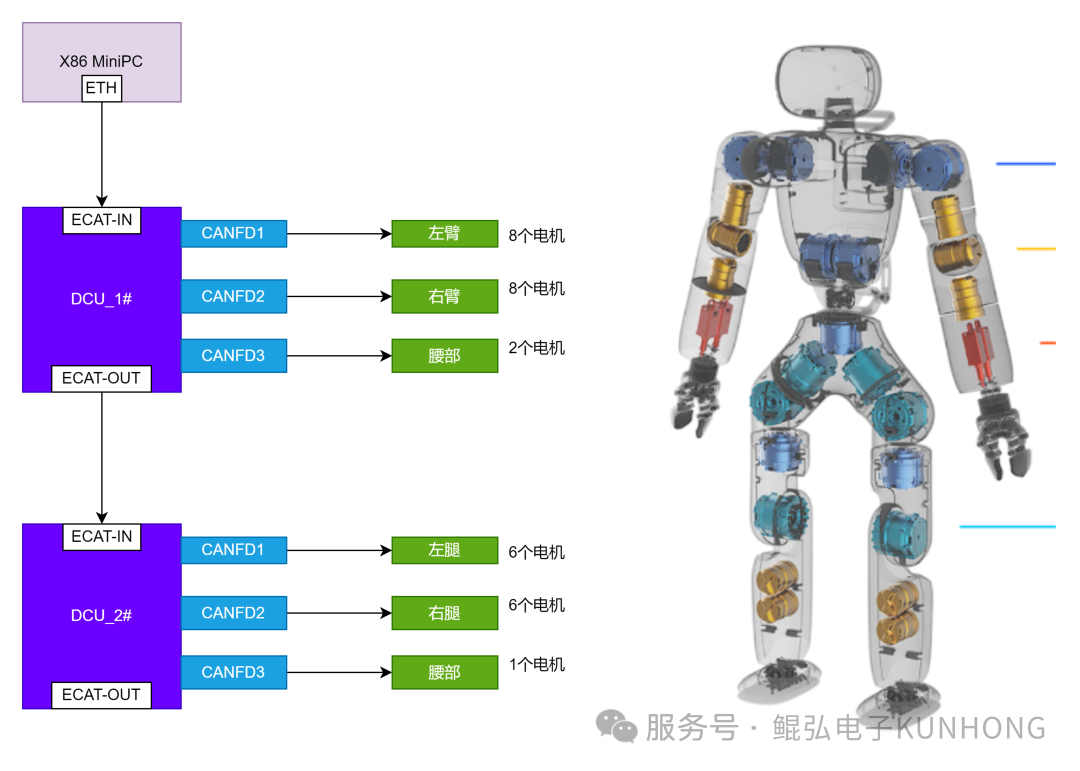
智元公开的灵犀 X1 配置包括 29 个关节和 2 个夹爪,头部可扩展 3 个自由度。29 个关节由 9 个 R86-2、6 个 R86-3、10 个 R52 和 4 个 L28 执行器组成。智元 X1 开发指南
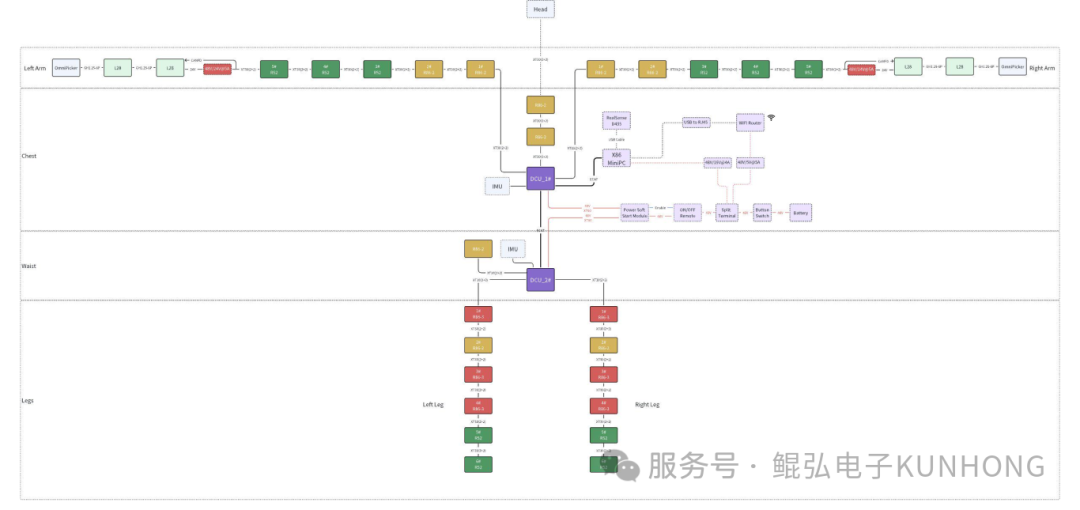
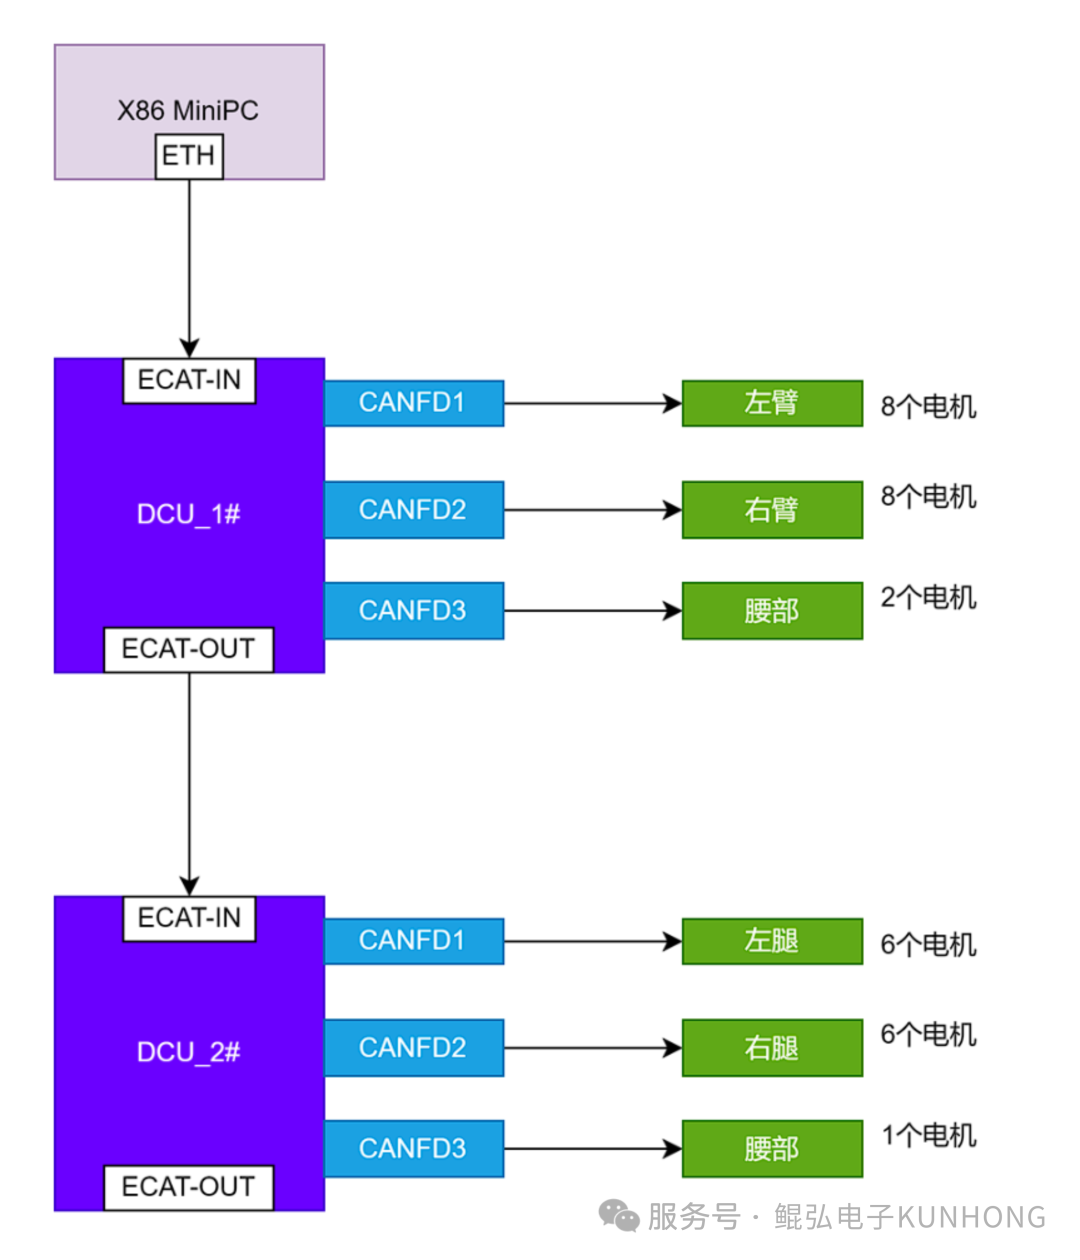
灵犀 X1 的 x86 主控通过 EtherCAT 连接上肢和下肢两个域控制器(DCU)。每个 DCU 有 3 路 CAN FD,合计 6 路。以左臂为例,上肢 DCU 的 CTRL-1 通道接入 5 个旋转关节、2 个推杆和 1 个夹爪。主控通过 EtherCAT PDO 与 DCU 交换数据,再由 DCU 转发到各执行器总线。智元 DCU 驱动文档 · DCU 产品手册
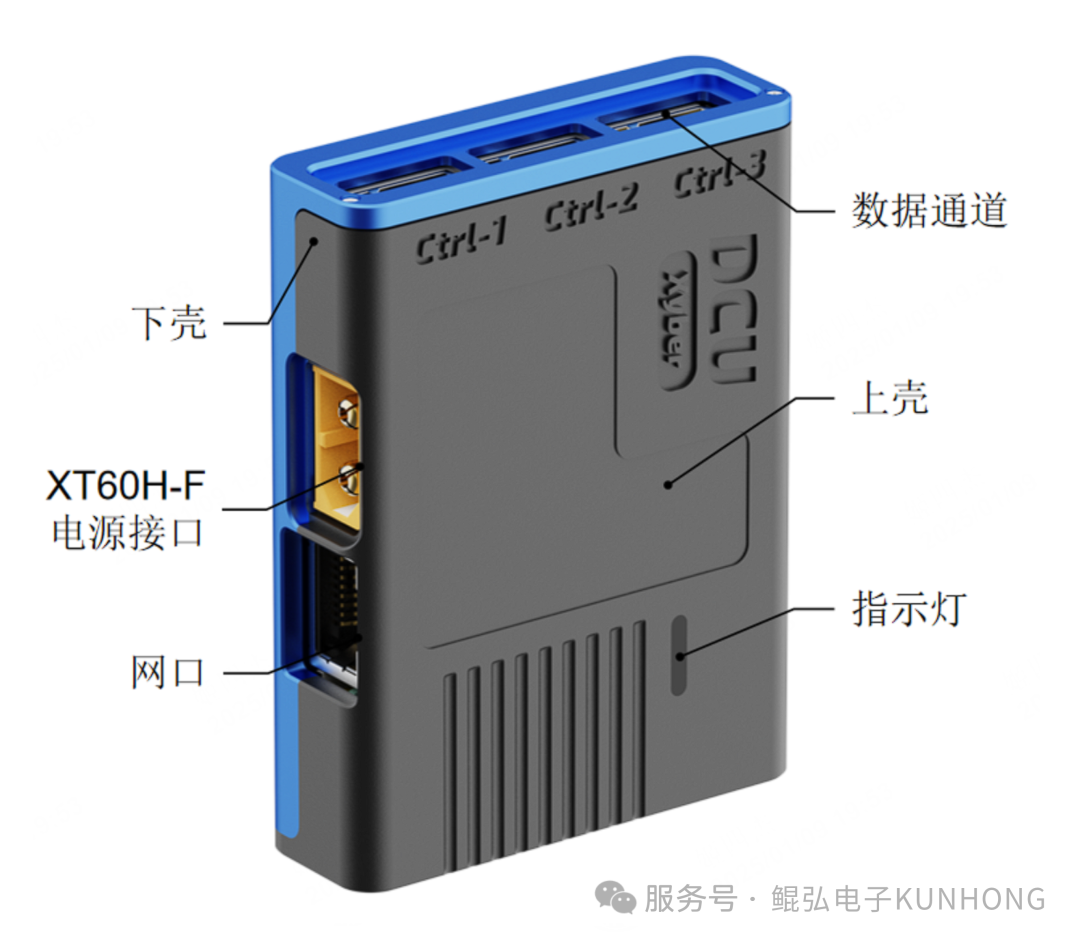
DCU 如何转发数据
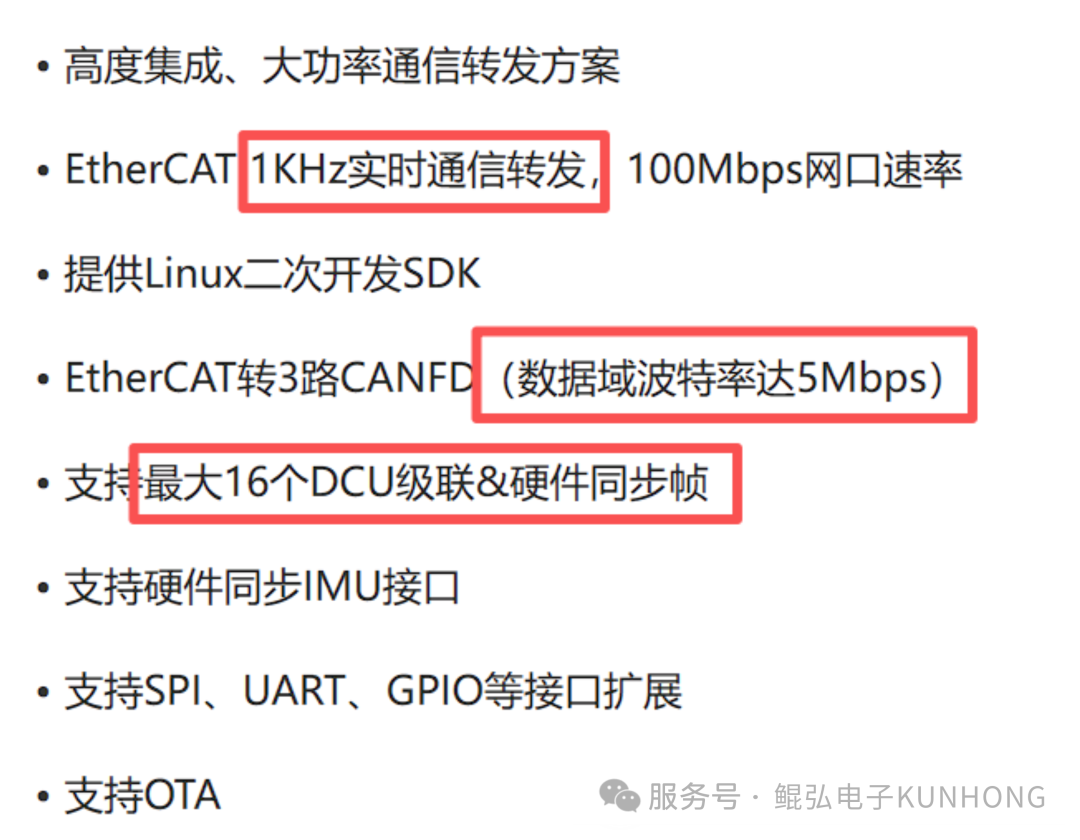
主控将各通道的控制数据和转发命令写入 EtherCAT PDO。DCU 按 CTRL-1、CTRL-2 和 CTRL-3 三个通道拆分数据,生成各自的 CAN FD 报文。上行反馈由 DCU 汇入 PDO 送回主控。接口支持 EtherCAT 级联和分布式时钟同步,公开配置的 EtherCAT 刷新周期为 1 ms。DCU 产品手册 · X1 DCU 配置
CAN FD 参数与广播命令
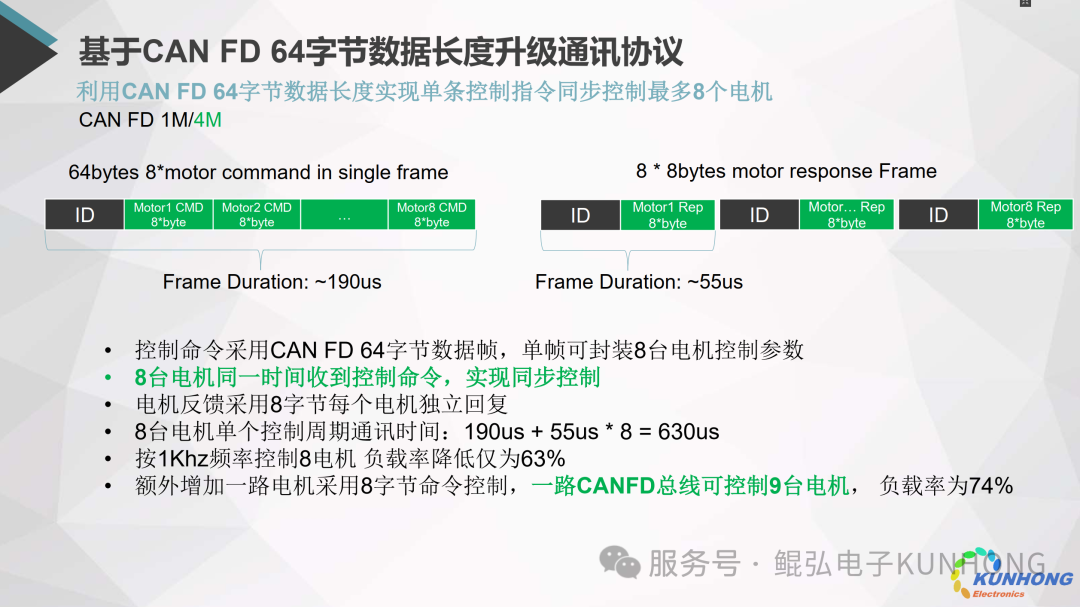
PowerFlow R 系列执行器使用仲裁段 1 Mbit/s、80% 采样点和数据段 5 Mbit/s、75% 采样点。MIT 模式的广播使用报文 ID 0 和 64 字节载荷。节点按自身 ID 取出对应的 8 字节,单帧可携带 8 组命令。执行器解析成功后各自回传状态。把下行命令放入同一帧,可减少重复的仲裁和帧尾开销,并让多节点在同一帧中收到命令。PowerFlow R 执行器手册
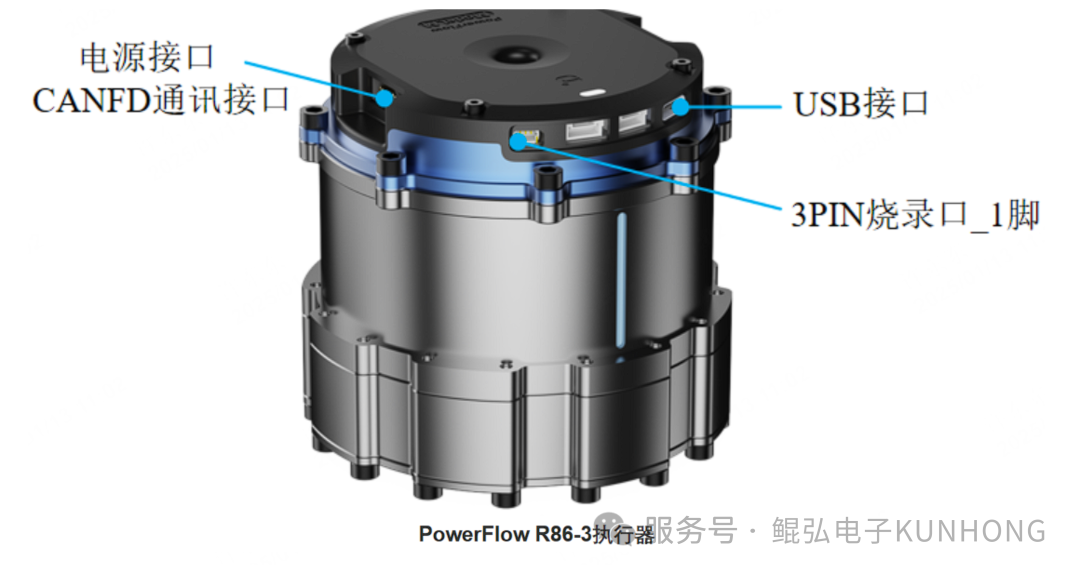
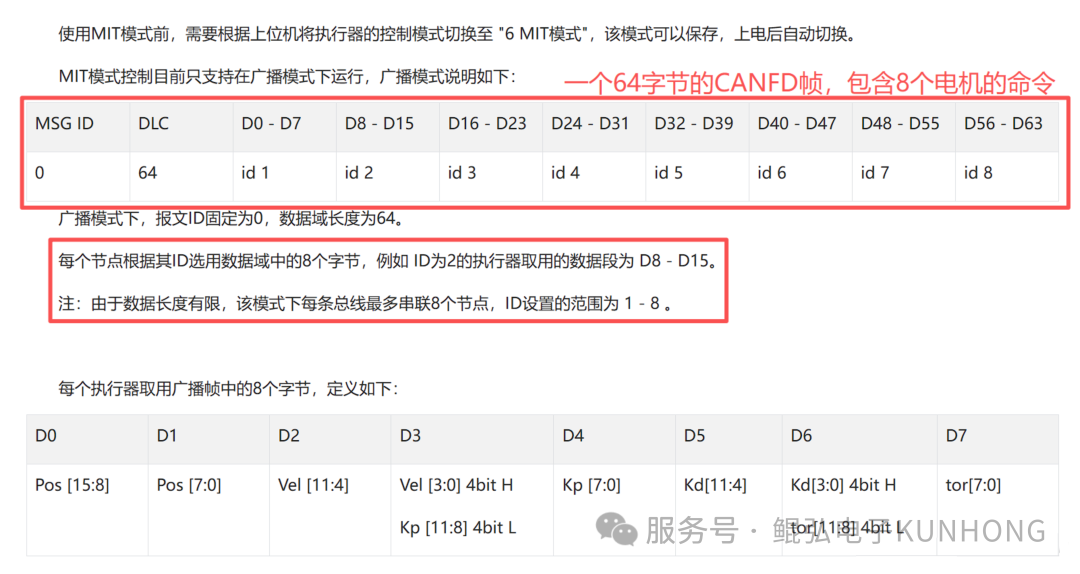
开启 BRS 后,仲裁和帧尾等字段仍占用标称位时间。将多个命令放入同一个数据段,可减少每组命令分摊的帧开销。原刊用 1/4 Mbit/s 的近似计时说明这一机制,8 条约 55 µs 的短帧合计约 440 µs,单条长帧约 190 µs。图中的第 9 个节点属于另发一条命令的算例,PowerFlow R 广播仍为 8 个槽位。灵犀 X1 的 1/5 Mbit/s 周期估算见下节。
以 1 ms 周期估算单路总线占用
公开的 X1 配置将 EtherCAT 刷新周期设为 1 ms。以下用 1 ms 作为 CAN FD 计算周期,假设单路 8 个节点每周期各回传一帧 8 字节状态。X1 公开配置
| 下行组织方式 | 每周期下行与上行 | 帧率 | 估算占用 |
|---|---|---|---|
| 64 字节广播 | 1 条命令帧 + 8 条状态帧 | 9,000 帧/秒 | 约 55% |
| 每节点一帧的对照模型 | 8 条命令帧 + 8 条状态帧 | 16,000 帧/秒 | 约 80% |
示例以开启 BRS 的标准 CAN FD 帧估算,在 1/5 Mbit/s 下,取 8 字节帧约 50 µs、64 字节帧约 146 µs,均含帧间歇。广播方案每周期约占用 146 + 8 × 50 = 546 µs。逐节点方案是用于比较协议开销的模型。实际时间随 ID、载荷和填充位变化,系统预算还要留出其他流量、重传和节点处理时间。按实际报文复算可用 CAN FD 帧长与负载指南。
调试时核对什么
- 按执行器手册核对两个相位的位速率和采样点。需要调整位时序时,检查工具和控制器能否设置对应参数。CAN/FD 波特率配置工具
- 按最忙通道的报文长度、帧率和总线负载核对适配器的持续收发能力。确认它能报告所需的错误状态或错误帧,并适配使用的主机软件,例如 SocketCAN 或 python-can。SocketCAN 故障定位
- 规划机内扩展时,将通道数、转发方式、接口空间和布线要求一起考虑。机器人 CAN 扩展接口对比 · 鲲弘 EtherCAT 转 CAN FD 开源项目
灵犀 X1 开发资料
原刊 智元灵犀 X1 本体通讯架构分析(鲲弘电子研发部,2025-11-13)。