
OpenArm 机械臂 CAN 通信链路整改
OpenArm 单臂上的 CAN 节点沿主干连接,J1 和 J2 通过短支线接入。遇到帧错误、偶发掉线或 Bus-Off 时,重点检查从 HUB 到电源接头的线束、适配器和转接板上的终端,以及适配器 CAN 侧的参考地。
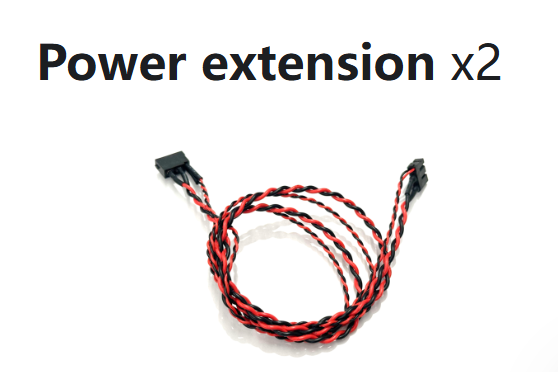
移除电源线束的悬空支线
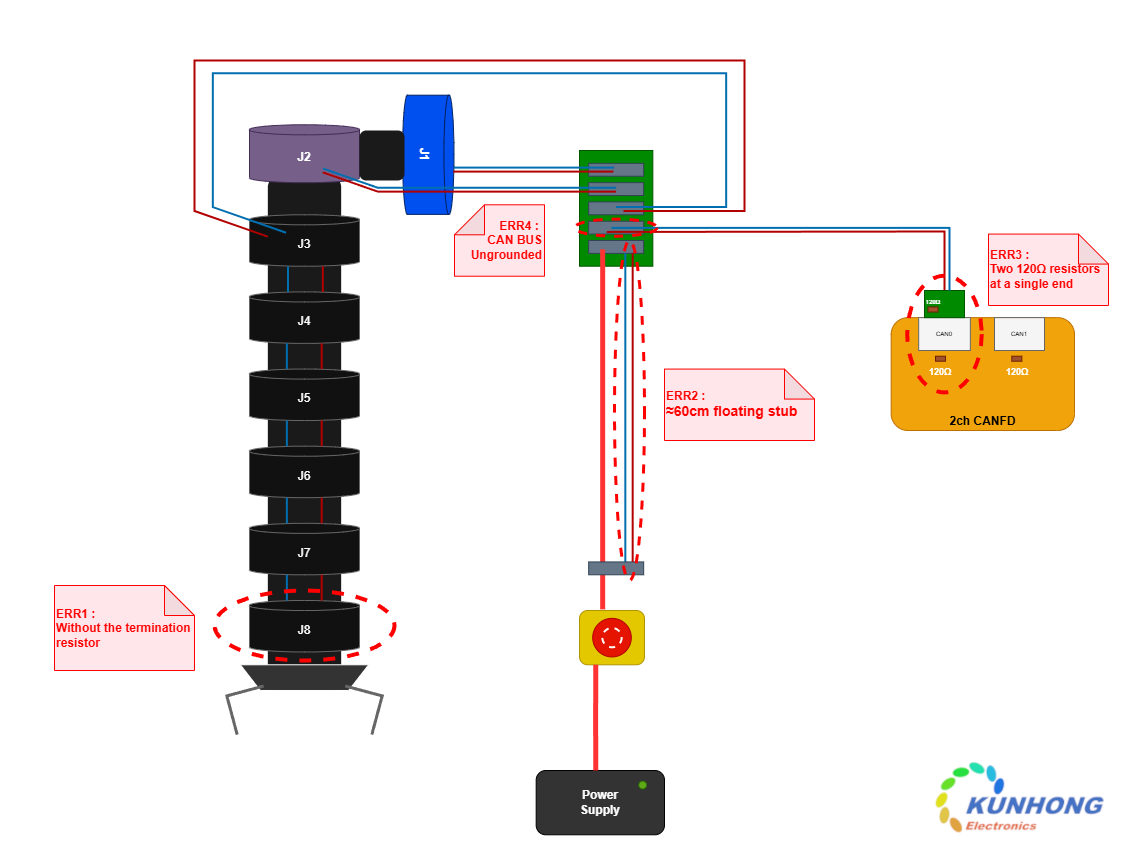
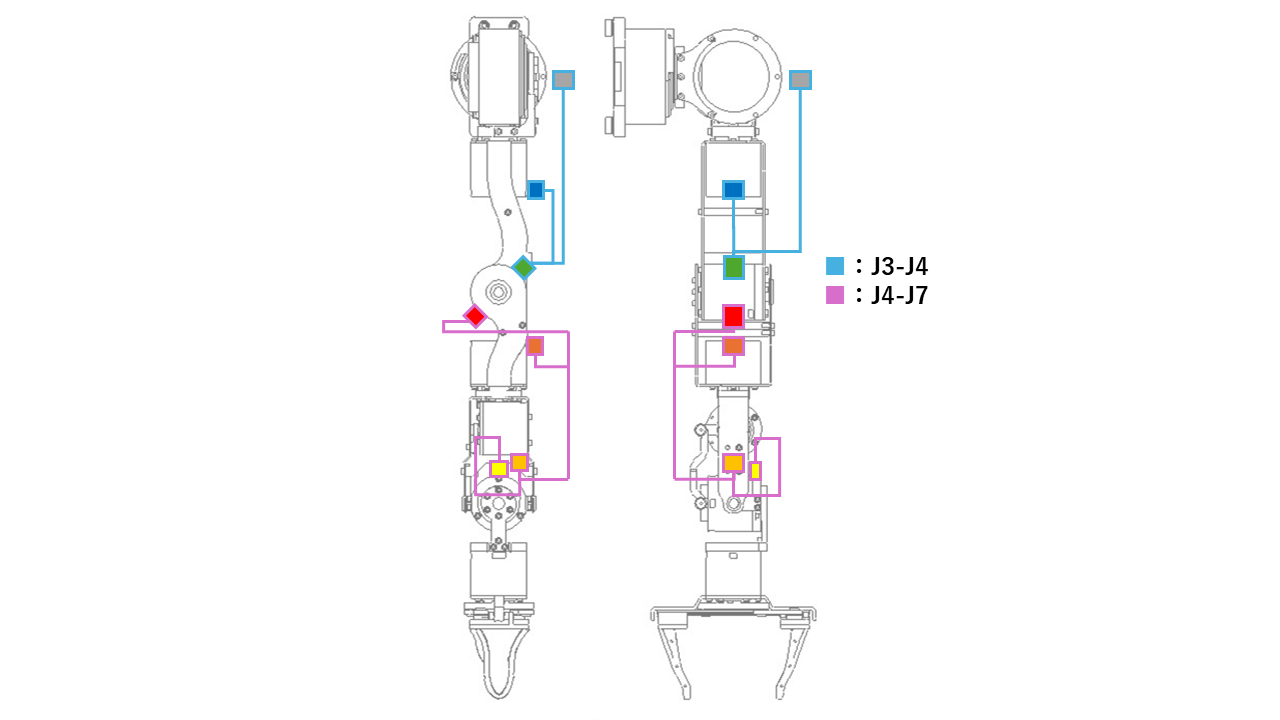
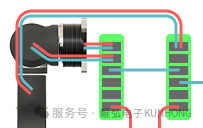
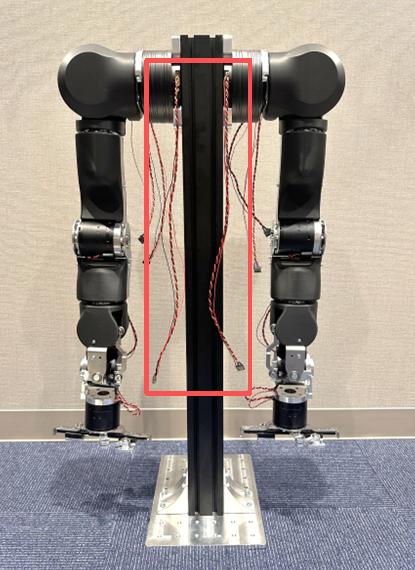
案例中的供电延长线从 HUB 同时引出了 CAN_H 和 CAN_L,形成约 60 cm 的悬空支线。支线末端没有 CAN 节点,会使边沿反射并在主干上产生振铃。断电后检查线束引脚和导通关系,从 HUB 到电源接头只保留供电所需的线。主干上的 CAN_H 和 CAN_L 成对布设,尽量缩短支线,避免与电机电源线长距离并行。
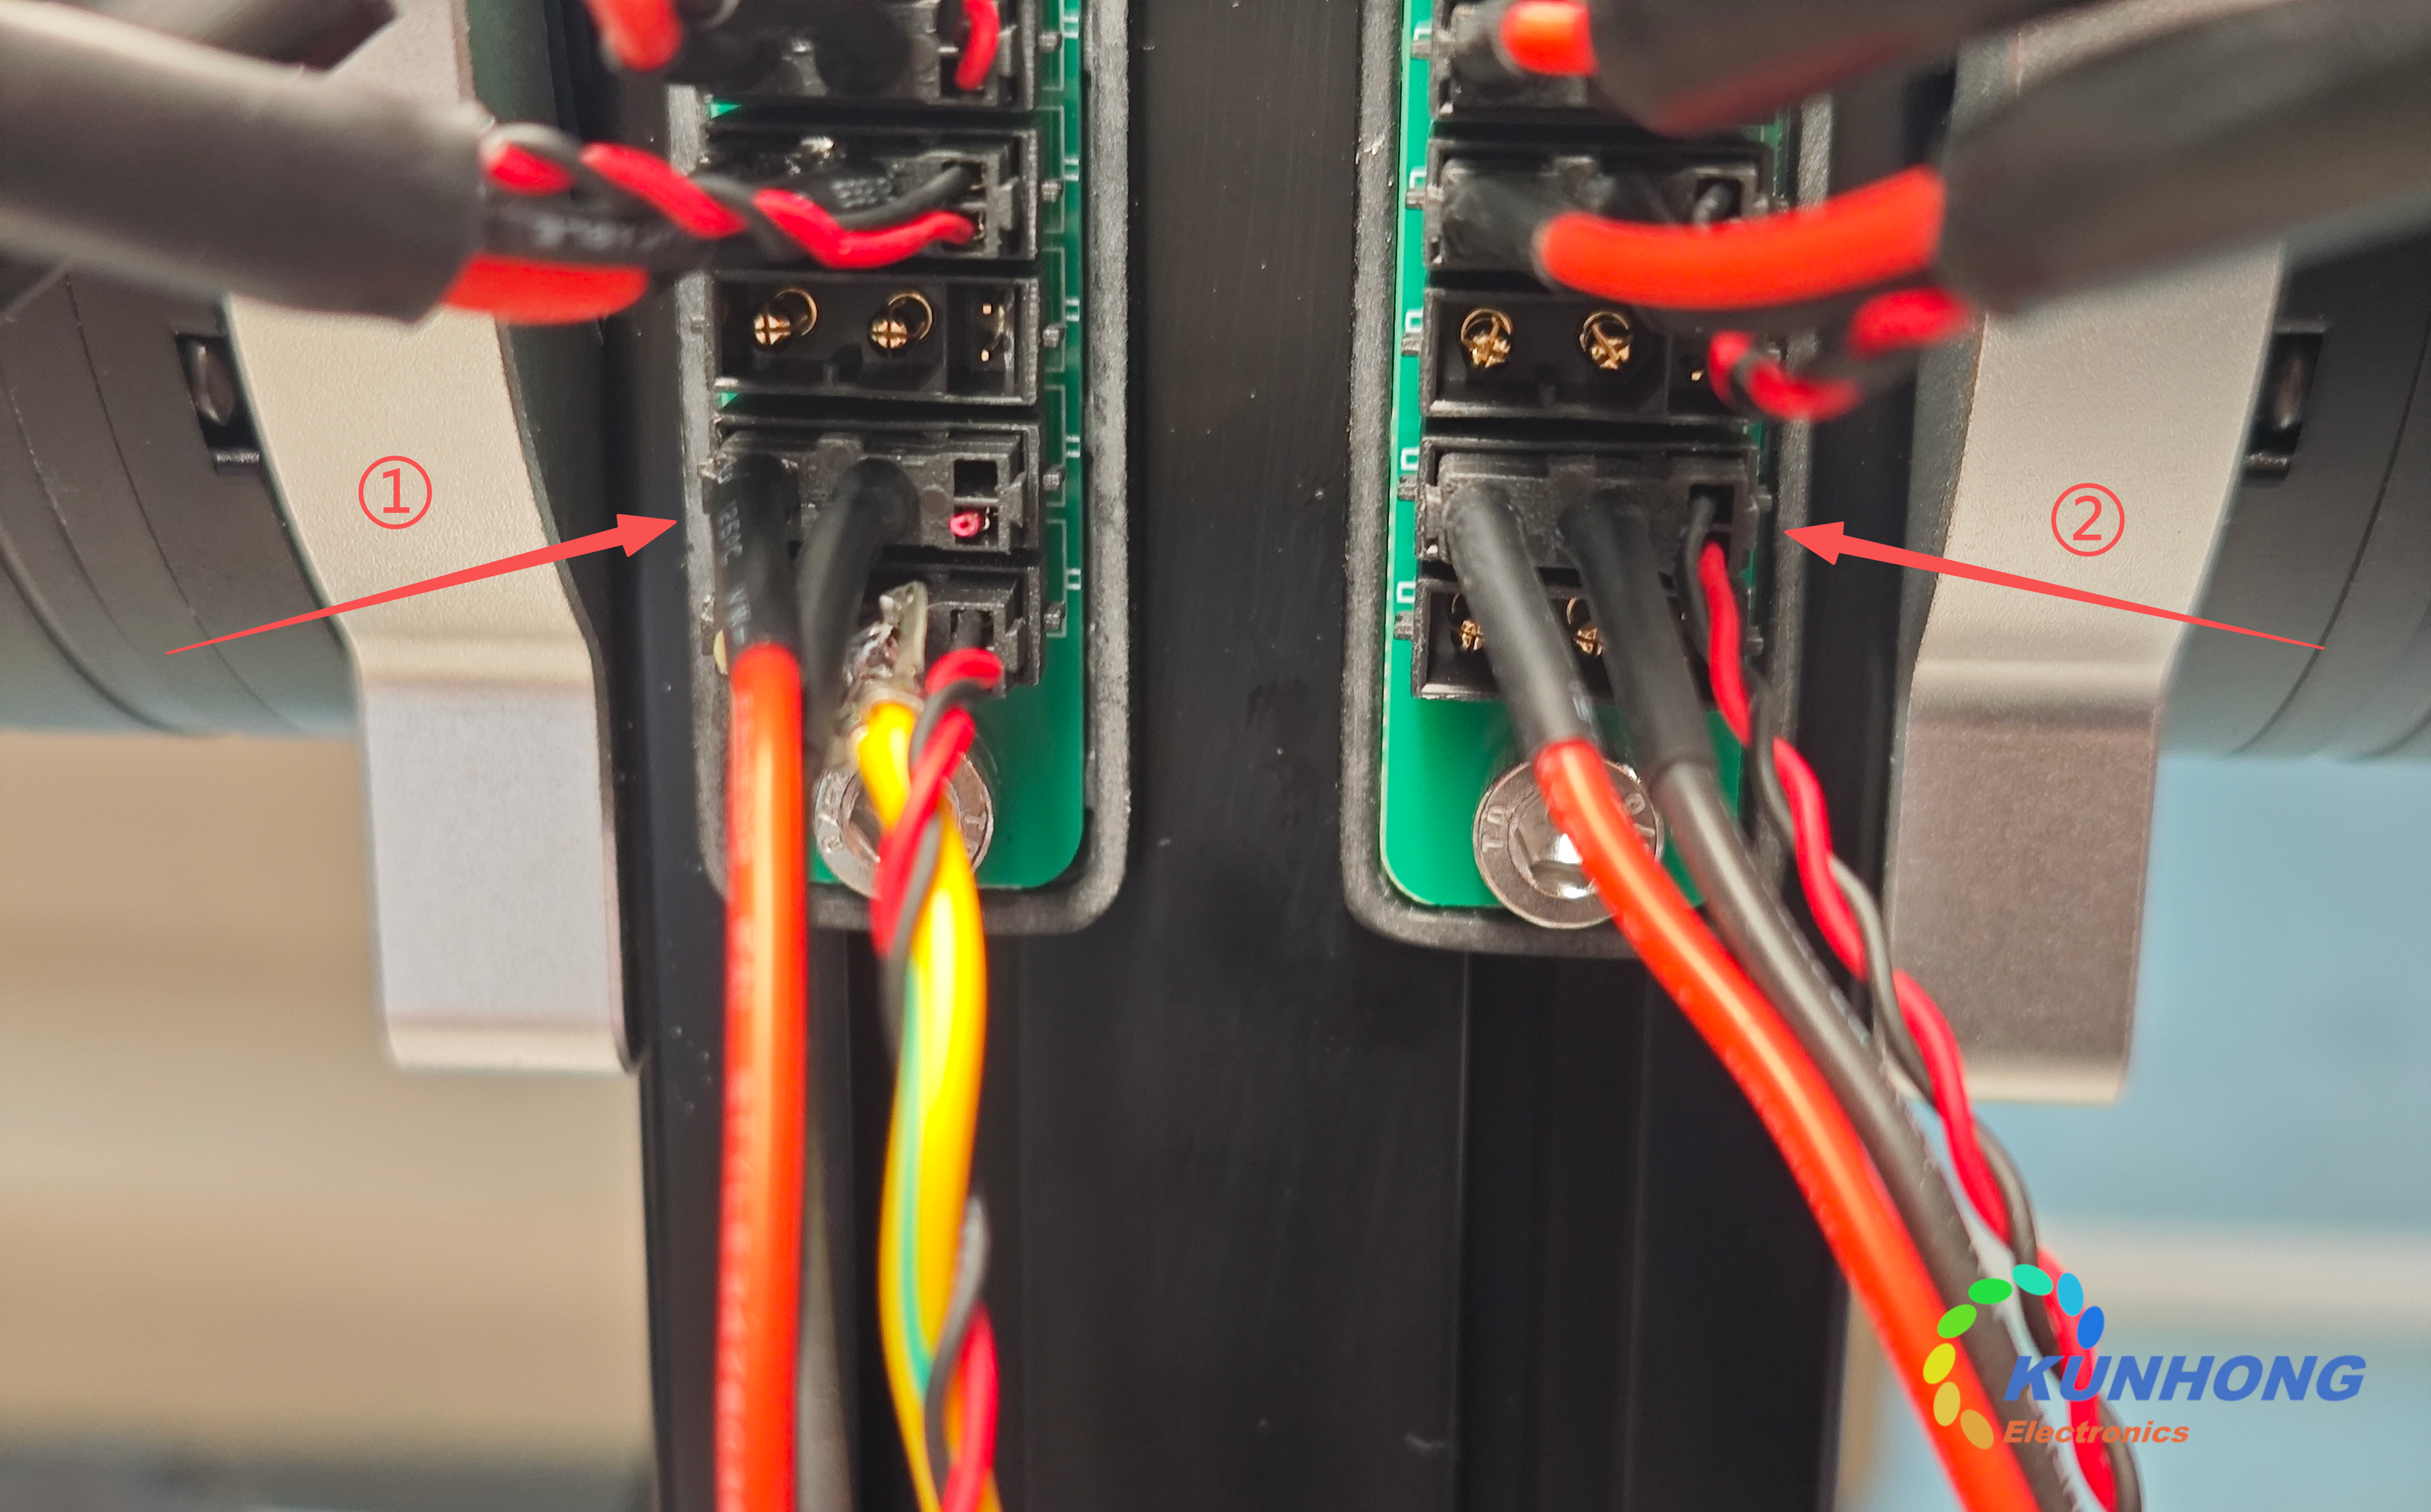
将终端放到主干两端
案例中,适配器的内置 120 Ω 和 DB9 转接板上的 120 Ω 都位于主干同一端。两只电阻并联,万用表仍可能读到约 60 Ω,机械臂末端却缺少终端。
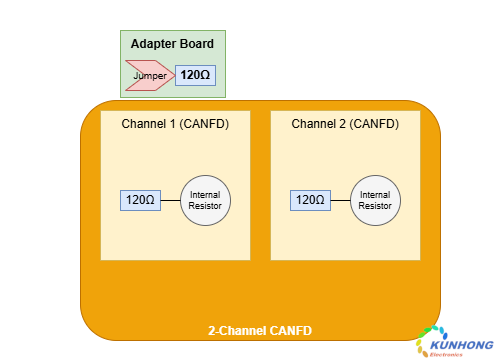
- 关闭适配器内置终端或移除转接板跳帽,使适配器侧只留一个 120 Ω 终端。
- 在主干另一端接 120 Ω。图示布线可在末端 J8 夹爪电机的空余 XT30 接口处接入。对照接口定义确认 CAN_H 和 CAN_L,将终端接在这一对引脚之间。
- 断电测量 CAN_H 与 CAN_L 之间的电阻,并确认两个终端的实际位置。CAN 总线线路故障排查
核对 CAN 信号参考地
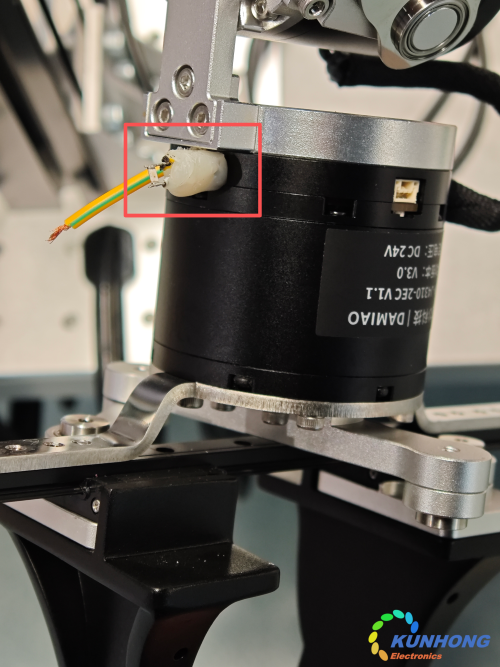
差分接收仍受收发器共模范围约束。按电机和适配器的接口定义,核对 CAN_GND 的参考路径及隔离边界。案例中的电机使用电源负极作为 CAN 侧参考,可从线束负极引出参考线接到适配器的 CAN_GND。操作前先核对接口定义,保留设备设计要求的隔离。
若线束只有 CAN_H 和 CAN_L,参考路径可能经供电或 USB 的地间接形成。改线时确认参考地连续性和收发器共模范围。这样可以在更换适配器或供电后维持正确的参考关系。关节电机 CAN 接口与线束
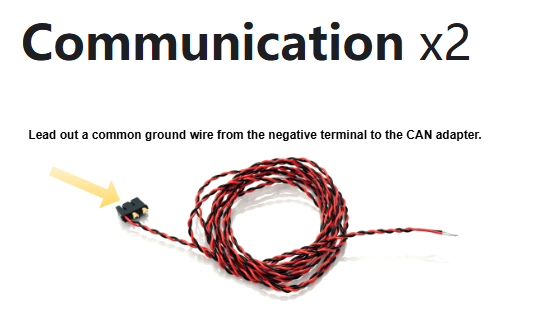
逐项复查
保持报文类型、位速率和发送周期一致,逐项整改后复查接口状态和错误统计。用示波器时,在同一测点比较反射和振铃。恢复整臂联调前,先按 OpenArm 调试流程完成单电机检查。错误状态仍在变化时,按 SocketCAN 排障记录报文并定位故障。
观察边沿和振铃
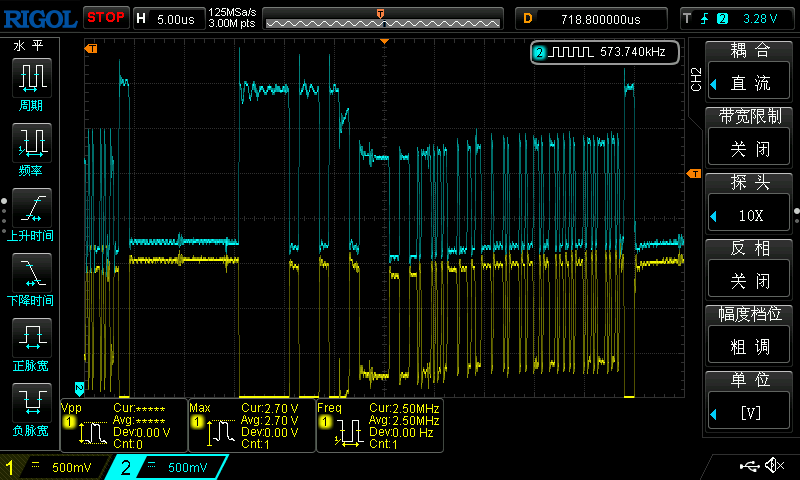
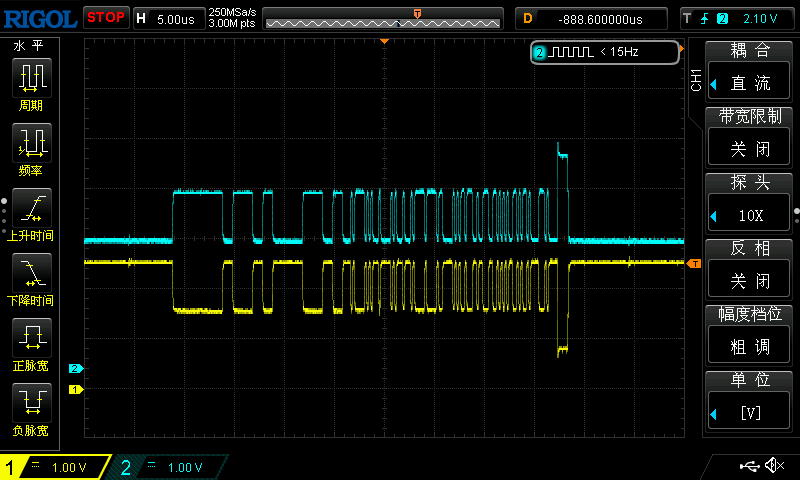
原接线的波形可见较多过冲和振铃,改线示例中的边沿更清楚。读图时一起查看两幅图的量程和时基。排查自己的总线时,在相同条件下对照波形和错误统计,确认哪一项改动影响链路。
更换适配器后,接收电路和错误上报方式可能发生变化。即使可以收发,也要检查终端位置、参考地和错误计数,尤其是合并多关节负载时。
原刊 OpenArm 开源机械臂 CAN 通信链路整改指南(鲲弘电子研发部,2026-03-20)。