
USB 转 CAN 延迟到底高不高?多款主流设备 Linux RT 实测与 1–2 kHz 实时控制验证
工程选型常认为“USB 转 CAN 延迟高、跑不了 1 kHz 闭环”。这一印象在部分传统设备上确实成立(单向 P99 达 640.1 µs),但在同一台实时 Linux 主机上,不同底层架构实测单向延迟相差近 9 倍:
1. 测量口径与尾部边界:从 SocketCAN 与 write(can0) 看起
从图 1 可以直接看到:部分传统分析仪往返一次即超过 1.28 ms,而采用 KCAN 实时转发协议引擎 的方案将单向均值稳定在 42.2 µs、P99 控制在 65.0 µs 以内。用软件工程师最熟悉的代码调用边界说明图中的真实测量区间(已逐帧扣除报文在 CAN 双绞线上跑完比特流本身的固定物理时间):
- 内核单向延迟(图 1 默认口径):从 SocketCAN 内核驱动发出报文开始,经 USB 传至接口硬件,直到 CAN 收发器真正往物理总线上发出起始位的时间(接收方向同理:从总线收完末位到送达内核网络栈)。
KHCM104原生方案实测均值为 42.2 µs(P99 为 65.0 µs)。 - 应用层
write(can0)是什么水平? 如果直接从用户态代码调用write(can0)算起(接收算到recvmsg()返回),在PREEMPT_RT实时 Linux 下,单侧系统调用与线程唤醒仅多花 约 6.3 µs——即从调用write(can0)到报文真正上 CAN 总线开始传输,单向均值约 48.5 µs(P99 为 72.6 µs,P99.9 为 85.4 µs);传统分析仪在同一应用层口径下均值达 158.4 ~ 404.4 µs(P99 达 234.9 ~ 662.0 µs)。
对实时闭环而言,决定系统能否稳定运行的不是平均值,而是 P99 / P99.9 尾部上界:
- 鲲弘方案(
KHCM104/KH-UCANFD):99% 的报文单向延迟不超过 65.0 µs(99.9% 不超过 78.1 µs),双向接口开销占 1 kHz 控制周期不到 15%。 - 传统分析仪方案:单向 P99 达 216.6 ~ 640.1 µs,单次往返即接近甚至超出 1 ms 控制周期。
2. 为什么差这么多?USB 传输很快,慢在设备内部转发
上述所有设备插在同一台主机的 USB 端口上,说明几百微秒的差距并不在 USB 线缆上,而在设备内部的底层协议转发实现(图 2):
- USB 2.0 物理层只需约 1.3 µs:在 480 Mbit/s 高速链路上,单帧 CAN FD 报文在线缆上的传输时间极短,并非系统瓶颈。
- 传统分析仪转发链路较长:传统分析仪主要面向总线监听与数据记录设计,报文在设备内需经过多层软件缓冲与协议转换调度,驻留延迟达数百微秒。
- KCAN 采用实时转发协议引擎:KHCM104 控制芯片 片内直接集成高速 USB 2.0 PHY,底层采用专为实时交互设计的 KCAN 实时转发协议引擎,将设备内部转发耗时直接压至微秒级基线(支持 KCAN 固件的全系列产品共享同一转发架构)。
3. 不改一行主机驱动,只换硬件能快多少?
为了验证低延迟究竟靠的是“专用驱动优化”还是“硬件本身够快”,我们利用 KH-UCANFD-X2I 支持切换多固件(CANmeleon 固件)的特性,做了三步阶梯对照(图 3):
这组对照直接给出了两条工程落地路径:
- 既有项目无需改动上位机代码:保持系统自带的
peak_usb或kvaser_usb内核驱动不变,仅将硬件更换为KH-UCANFD-X2I,内核单向均值即从 369.4 µs 直降至 48.3 µs,消除 85% 以上 的转发延迟。 - 新建项目追求更低抖动边界:搭配 KH-UCANFD Linux SDK 原生
kcan驱动,可将单向均值进一步压至 42.1 µs,P99 收紧至 64.8 µs。
4. 放到 1–2 kHz 关节控制里,每周期还剩多少算力时间?
将 KH-UCANFD-B2B-X4 实测应用层数据(含 write / recvmsg 调用与线程唤醒:单向均值 48.5 µs、P99.9 85.4 µs)代入具身机器人常见的多关节串联总线(1/8 Mbit/s),连接方式与单周期时间账目如图 4 所示:
不同节点规模与波特率下的单周期闭环通信耗时速查如下(工程师可用目标控制周期减去下表 P99.9 保守上界,结合自身算法耗时与同步需求评估裕度;自定义报文长度可通过在线 CAN/FD 帧长度计算器核算):
| 单通道连接规模 (ISO CAN FD) | 周期收发报文 | 典型总耗时 | P99.9 保守上界 |
|---|---|---|---|
| 1 节点最小闭环 (1/8 Mbit/s) | 1×8 B 下发 + 1×8 B 反馈 | 201 µs | 289 µs |
| 2 节点高频控制 (1/8 Mbit/s) | 1×16 B 聚合下发 + 2×8 B 反馈 | 255 µs | 345 µs |
| 4 节点标准肢体 (1/8 Mbit/s) | 1×32 B 聚合下发 + 4×16 B 反馈 | 396 µs | 499 µs |
| 4 节点长线束降速 (1/5 Mbit/s) | 1×32 B 聚合下发 + 4×16 B 反馈 | 472 µs | 582 µs |
- 1 kHz 带 4 个关节:即使算上千分之一的极端抖动(P99.9),通信与电机采样合计仅占半个周期(499 µs),把另外 500 µs 完整留给主控跑动力学解算或策略推理;单颗
KHCM104四路并发即可支撑整机 16 ~ 24 个关节。 - 2 kHz 带 2 个关节:P99.9 总耗时控制在 345 µs 以内,仍留有约 155 µs 计算余量。
参测设备规格链接与完整基准测试报告
点击缩略图可放大查看实物,点击型号可跳转至对应产品规格页或第三方厂商官方页面:
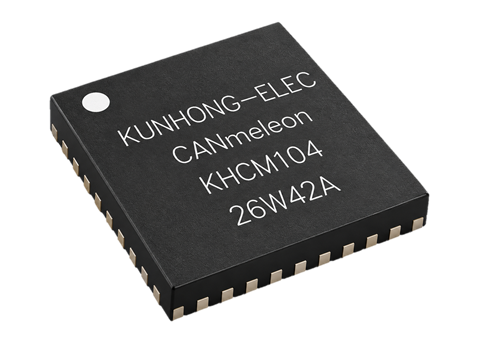
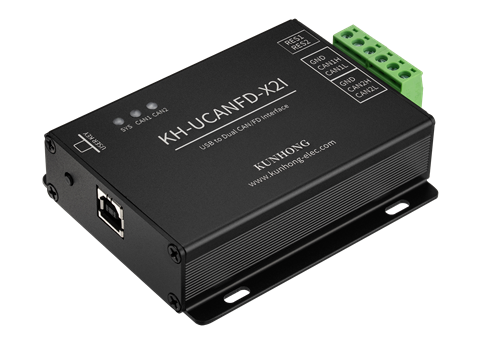
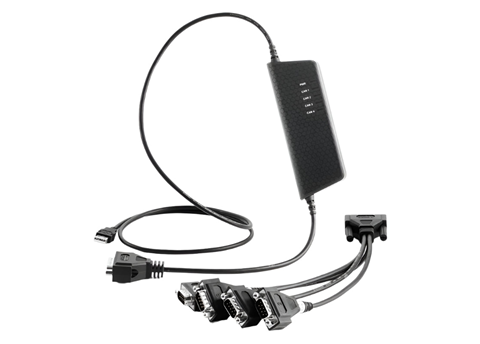
Kvaser 四通道高速 CAN FD 接口(固件 3.25.855,内核 kvaser_usb 驱动基准)。
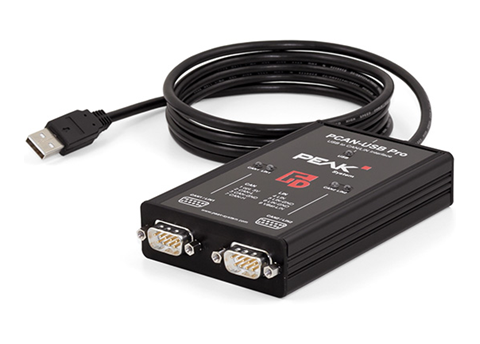
PEAK-System 双通道 CAN FD / LIN 分析仪(IPEH-004061,固件 3.5.4,peak_usb 基准)。
NOTE
查阅完整测试方法与原始数据集:本文引用的全部实测数据均采自统一受控台架(共 9 组设备配置 × 30 万帧 + 11 组波特率/周期扫描 × 10 万帧,累计 380 万帧零丢帧)。如需核查 T1–T4 内核时间戳采样原理、逐帧动态位填充扣除公式、全分位数统计大表、主机低抖动配置参数及下载 CSV/JSON 原始数据,请参阅配套报告:《USB-CAN FD 实时收发延迟基准测试报告:测量原理、多设备统计分析与原始数据集》。